Интеллектуальная система обнаружения, сопровождения и классификации БПЛА
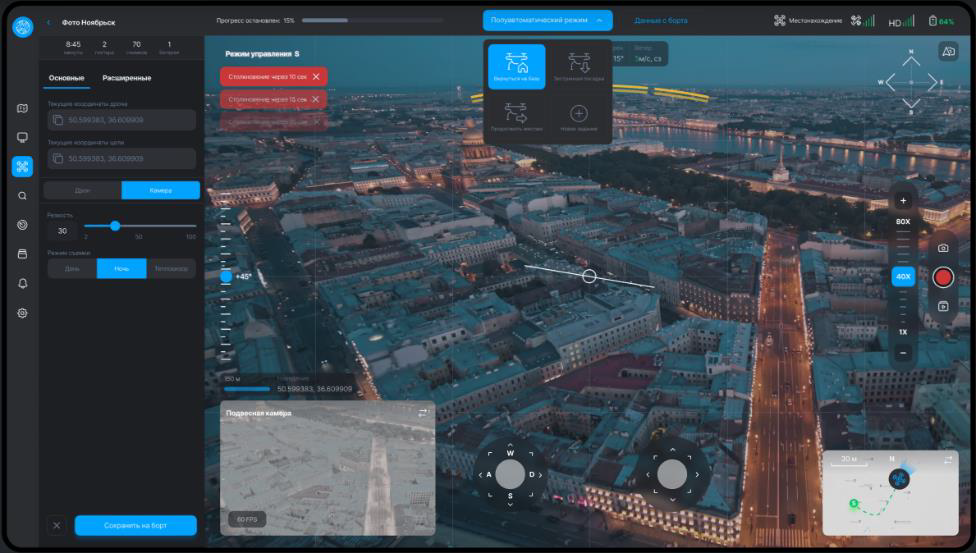
Платформа LIBRAM объединяет различные источники информации в единую интеллектуальную систему мониторинга воздушного пространства. Система автоматически обнаруживает БПЛА, сопровождает воздушные цели, определяет класс объекта и отображает всю информацию оператору в едином интерфейсе.
Запросить демонстрацию

Один принцип — три уровня защиты
От базового видеонаблюдения до комплексного контроля с радиолокационным обнаружением
Камеры

Для обнаружения и сопровождения БПЛА используются специализированные камеры. Если на объекте уже установлены камеры с необходимыми характеристиками, они могут быть интегрированы в систему после оценки и настройки.
- Обнаружение БПЛА;
- Классификация;
- Сопровождение;
- Запись инцидентов;
- Уведомление оператора
Камеры + тепловизоры
ИИ объединяет результаты анализа оптического и тепловизионного изображения, повышая эффективность обнаружения и снижая количество ложных тревог.
- Обнаружение ночью;
- Обнаружение при тумане;
- Обнаружение в дыму;
- Обнаружение при слабой освещённости
Камеры + тепловизоры + РЛС
Камеры + тепловизоры + РЛС
Без автоматизации воздушная угроза остаётся незамеченной
При растущем количестве точек наблюдения ручной контроль воздушной обстановки не масштабируется и создаёт риски для всех участников процесса безопасности объекта.

Одновременный контроль десятков камер и радаров вручную физически невозможен — риск пропустить реальную угрозу растёт с каждым дополнительным постом наблюдения.

Без автоматического анализа БПЛА может остаться незамеченным до момента, когда угроза уже реализовалась.

Камеры, тепловизоры и РЛС часто работают отдельно друг от друга и не формируют единой картины воздушной обстановки.

Без автоматического архива сложно восстановить хронологию события и подтвердить факт нарушения.
Решение
LIBRAM объединяет любые источники обнаружения в единый контур реагирования — от одной камеры до комплекса с РЛС
1
/
1
Как работает система
- РЛС или камера обнаруживает цель;
- ИИ определяет вероятность, что объект является БПЛА;
- Автоматически выбирается ближайшая PTZ-камера;
- Камера выполняет автозахват;
- Включается автоматическое сопровождение;
- Оператор получает уведомление;
- Инцидент сохраняется в архив
Как это работает
- Система принимает сигнал от РЛС или камеры и оценивает вероятность цели;
- ИИ автоматически выбирает и наводит ближайшую PTZ-камеру;
- Цель захватывается и сопровождается без участия оператора;
- Оператор получает уведомление и может вмешаться в любой момент;
- Все данные об инциденте сохраняются в архив автоматически
От обнаружения — к автоматическому реагированию
Каждая обнаруженная цель становится управляемым инцидентом

Автоматическое обнаружение воздушных объектов по данным камер, тепловизоров и РЛС.

Определение типа объекта с применением алгоритмов компьютерного зрения.

Автоматическое отслеживание траектории движения обнаруженной цели.

Определение направления и скорости, построение и прогнозирование траектории.

Автоматическое наведение ближайшей PTZ-камеры на обнаруженную цель.

Сопоставление информации от нескольких источников для формирования единой картины воздушной обстановки.

Автоматическое информирование оператора о выявленной цели и связанных событиях.

Сохранение инцидентов, видеозаписей и информации о движении объектов.
Искусственный интеллект и аналитика
Алгоритмы LIBRAM позволяют:
- обнаруживать БПЛА различных типов и сопровождать быстро движущиеся объекты
- фильтровать птиц, самолёты и вертолёты
- определять направление движения и рассчитывать скорость
- прогнозировать траекторию и автоматически переключаться между камерами
- ИИ помогает оператору отделить потенциальную угрозу от посторонних воздушных объектов
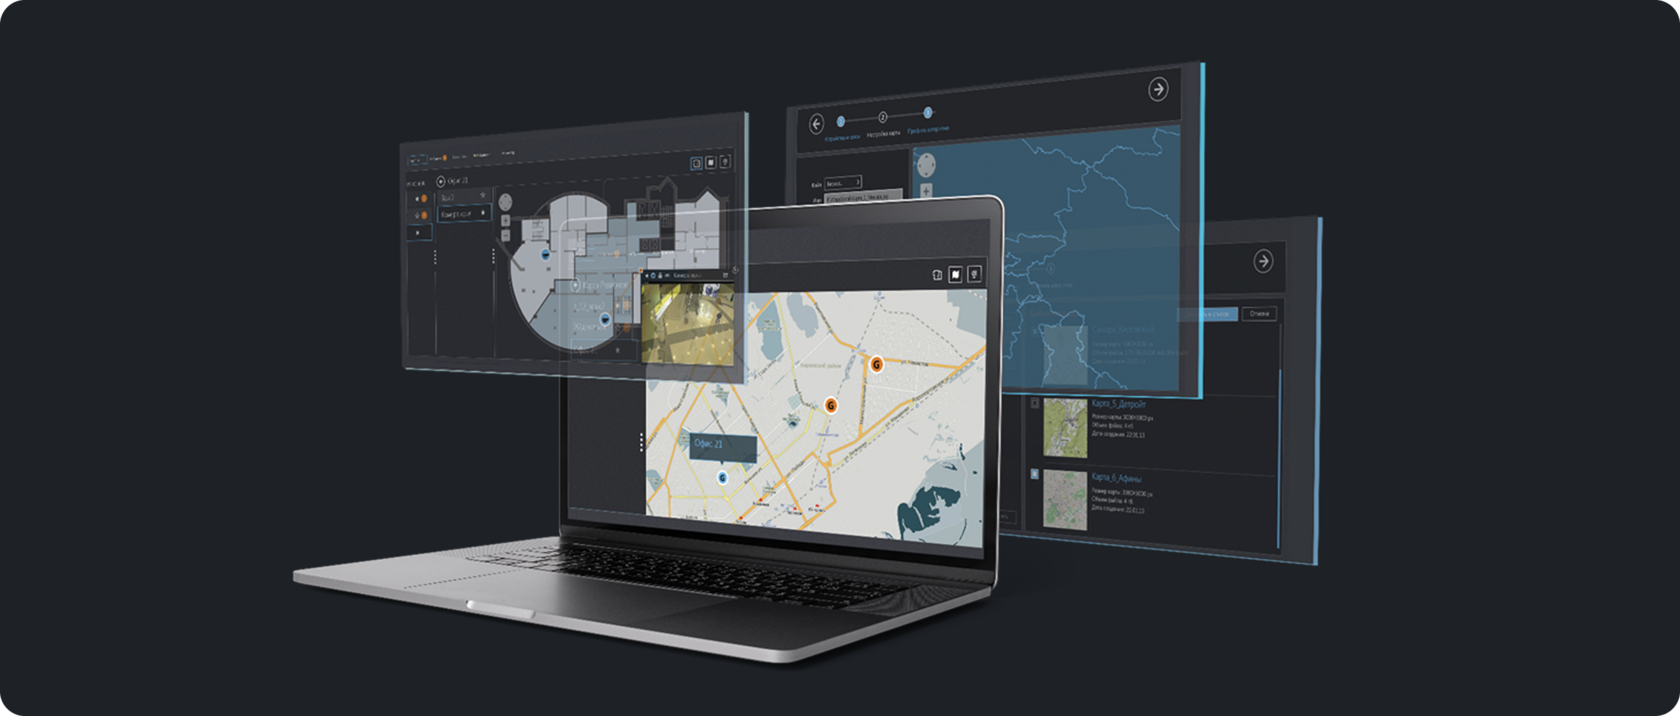
Вся информация о воздушной обстановке — в одном интерфейсе
Для заказчика это не только инфраструктурный, но и репутационный эффект: понятный цифровой сервис вместо стихийной очереди напрямую влияет на то, как жители и организации оценивают работу ведомства.

Интерактивная карта объекта
Расположение камер, тепловизоров, РЛС и обнаруженных целей на карте объекта.

Видеоархив и журнал событий
История обнаруженных целей, инцидентов и связанных видеозаписей.

Уведомления оператору
Информирование о выявленной цели и связанных событиях в реальном времени.

Экспорт видеозаписей
Выгрузка материалов по инциденту для дальнейшего разбора.
Один принцип — разные объекты
1
Промышленные предприятия
Контроль воздушного пространства над производственными и охраняемыми зонами.
Контроль воздушного пространства над производственными и охраняемыми зонами.
2
Склады и логистические центры
Защита территории от несанкционированных облётов и разведки.
Защита территории от несанкционированных облётов и разведки.
3
Объекты энергетики
Раннее обнаружение угроз для критической инфраструктуры.
Раннее обнаружение угроз для критической инфраструктуры.
4
Транспортная инфраструктура
Контроль воздушной обстановки вблизи транспортных узлов.
Контроль воздушной обстановки вблизи транспортных узлов.
5
Протяжённые и удалённые объекты
Мониторинг больших территорий с ограниченным присутствием персонала.
Мониторинг больших территорий с ограниченным присутствием персонала.
6
Объекты городской инфраструктуры
Повышение безопасности мест массового пребывания людей.
Повышение безопасности мест массового пребывания людей.
Преимущества решения LIBRAM
Видео не обязательно передавать на сервер:
- Интеграция с различными РЛС — возможность использования подходящего радиолокационного оборудования под конкретный объект.
- Интеграция с тепловизорами — использование тепловизионного канала совместно с видеоаналитикой.
- Масштабируемость — расширение зоны контроля и количества подключённых средств.
- Единая платформа управления — все источники данных и события доступны оператору в одном интерфейсе.
- Высокая скорость обнаружения — автоматический анализ данных и уведомление оператора.
- Минимизация ложных тревог — комбинация нескольких каналов обнаружения и алгоритмов искусственного интеллекта.
- Интеграция существующих камер — совместимое оборудование может использоваться после оценки и настройки.
- LIBRAM — это программный интеллектуальный контур, который объединяет РЛС, камеры, тепловизоры и другие средства обнаружения в единую систему контроля воздушного пространства.
Контакты
Телефон
+7 (495) 241 27 29
Адрес
Москва, улица Зои и Александра Космодемьянских, 31к1
Почта
info@libram.ru
Решение — под задачи вашего региона
Изучим действующие системы, предложим архитектуру и определим этапы реализации с учётом особенностей региона и уровня его цифровой зрелости — оставьте заявку.
Запросить демонстрацию
Телефон
+7 (495) 241 27 29
Адрес
Москва, улица Зои и Александра Космодемьянских, 31к1
Почта
info@libram.ru
Навигация

Интеллектуальные транспортные системы
Управление дорожным движением АСУДД
Цифровой двойник и моделирование
Мониторинг и анализ транспортных потоков АСМПТП
Метеомониторинг и состояние дорог
Содержание дорог и управление заявками ПДСД
Детектирование событий ДТП и ЧС
Навигационно-информационная система РНИС
Интеграция данных, систем и оборудования ЕПУТС
Решения для «Умного города» и безопасности
Оборудование и комплексы
Услуги
ЛИБРАМ
Общество с ограниченной ответственностью «ЛИБРАМ» ООО «ЛИБРАМ»
ОКВЭД: 62.01
Коды видов деятельности в области ИТ:
1.01, 1.02, 1.04, 1.07, 4.01, 10.01
1.01, 1.02, 1.04, 1.07, 4.01, 10.01
ИНН: 7734582002
123592, Москва, Строгинский бул. 30-64
+7 (495) 241 27 29
info@libram.ru


